

Sharpa, компанията за роботика за сръчни манипулации, основана от трима съоснователи на Hesai, представи три продукта на Международната конференция на IEEE/RSJ за интелигентни роботи и системи (IROS) 2026 в Питсбърг на 28 септември: D01, интегриран робот, създаден за сръчни манипулации; W02, компактна сръчна ръка с тактилно усещане на цялата ръка; и AE01, хаптична екзоскелетна ръкавица за телеоперация и улавяне на данни. Компанията казва, че триото обхваща как се движи робот, как докосва предмети и как човешки демонстрации се събират за обучение.
D01 съчетава сръчни ръце Sharpa Wave, ръце със седем степени на свобода и електронна кожа по тялото; Китайското покритие го описва като хуманоид с общо предназначение. Шарпа цитира съотношение на полезен товар към тегло на ръката от приблизително 1:1, максимална скорост на крайния ефект над 10,5 метра в секунда, 1000 Hz комуникация и повторяемост на крайния ефект от 0,2 mm, със сферични китки в човешки мащаб. Кожата на тялото взема проби при 100 Hz с разделителна способност от 0,2 N, така че роботът може да усети контакт навсякъде по тялото си, като например когато хваща падащ предмет или поема неочакван удар.
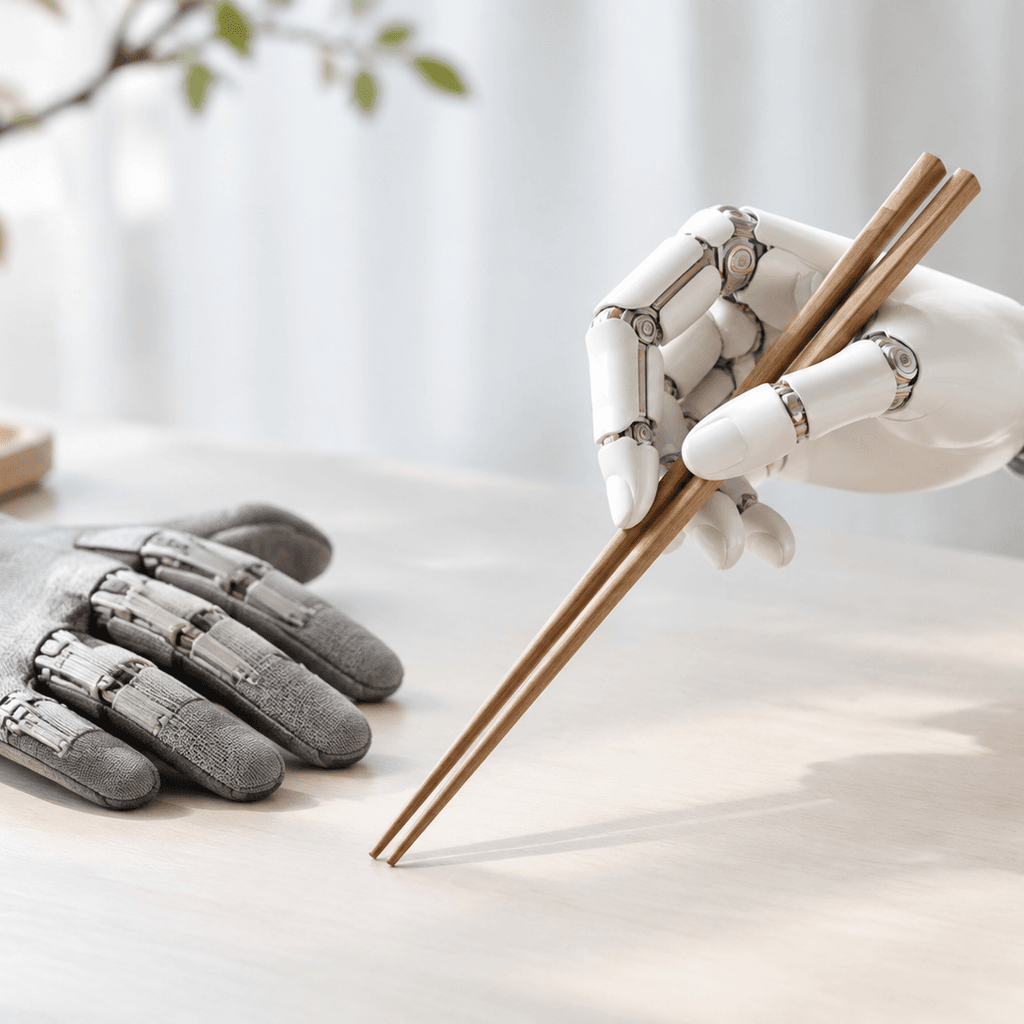
W02 следва W01 на компанията и включва 21 активни степени на свобода в ръка, тежаща под 750 грама, около 30% по-малка от W01 според Leiphone. Визуотактилните сензори на пръстите покриват 5 mN до 30 N с 1 mm пространствена разделителна способност, докато електронната кожа на пръстите и дланта покрива 0,1 до 20 N при 5 mm разделителна способност. Захващането с нулева междина му позволява да държи тънки предмети като пръчици за хранене и фини въжета, а ръката е класифицирана като IP54 срещу прах и водни пръски.
AE01 използва 22 енкодера в 22 степени на свобода, за да улови движението на ръката на оператора и да го картографира към робот в реално време, с 256 нива на вибротактилна обратна връзка на всеки пръст. Повторяемостта на позицията на върха на пръста е под 1 мм. Ръкавицата не се нуждае от потребителско калибриране и е създадена да издържа на електромагнитни смущения, светлина, влажност и температура, така че събирането на данни може да се премести от лабораторията в реална среда.
На своя щанд D01 улови падаща палка, реагира, когато посетителите докоснаха ръката или гърдите му, и смеси напитки, докато се управляваше дистанционно през AE01, докато W02 отразяваше ръката на оператор, за да хваща хвърлени играчки. Sharpa по-рано показа своя робот North с цялото тяло, който играе автономен тенис на маса на CES 2026 и проведе рутина от 55 стъпки за приготвяне на десерт в магазин в Шанхай.
ВИЖТЕ СЪЩО: Съоснователите на Hesai стартират Sharpa · MirrorMe VIVA сръчна ръка · Unitree Dex5-S сръчна ръка
Source link